简介:其实就是伺服电机连接了一个机械臂,通过伺服驱动器控制其运动,然而伺服务器又与plc相连接。用studio 5000控制时,要把伺服器打到rem(remote)档,而非run档。
1.PC要通过网线连接连到Servo Drives上,而Servo Drives和PLC又是一个串联关系
2.在用RsLinx通迅软件组建一个Ethernet/Ip网络后,软件自动扫描硬件设备,如果扫描出的硬件设备带有黄色?号(unrecoganized),则说明缺少EDS(Electronic data sheet)文件,它用来描述硬件设备。
solve:从罗克韦尔官网(http://www.rockwellautomation.com/global/support/networks/eds.page?)下载相应设备的EDS文件——安装(C:\ProgramData\Microsoft\Windows\Start Menu\Programs\Rockwell Software\RSLinx\EDS Hardware Installation Tool)
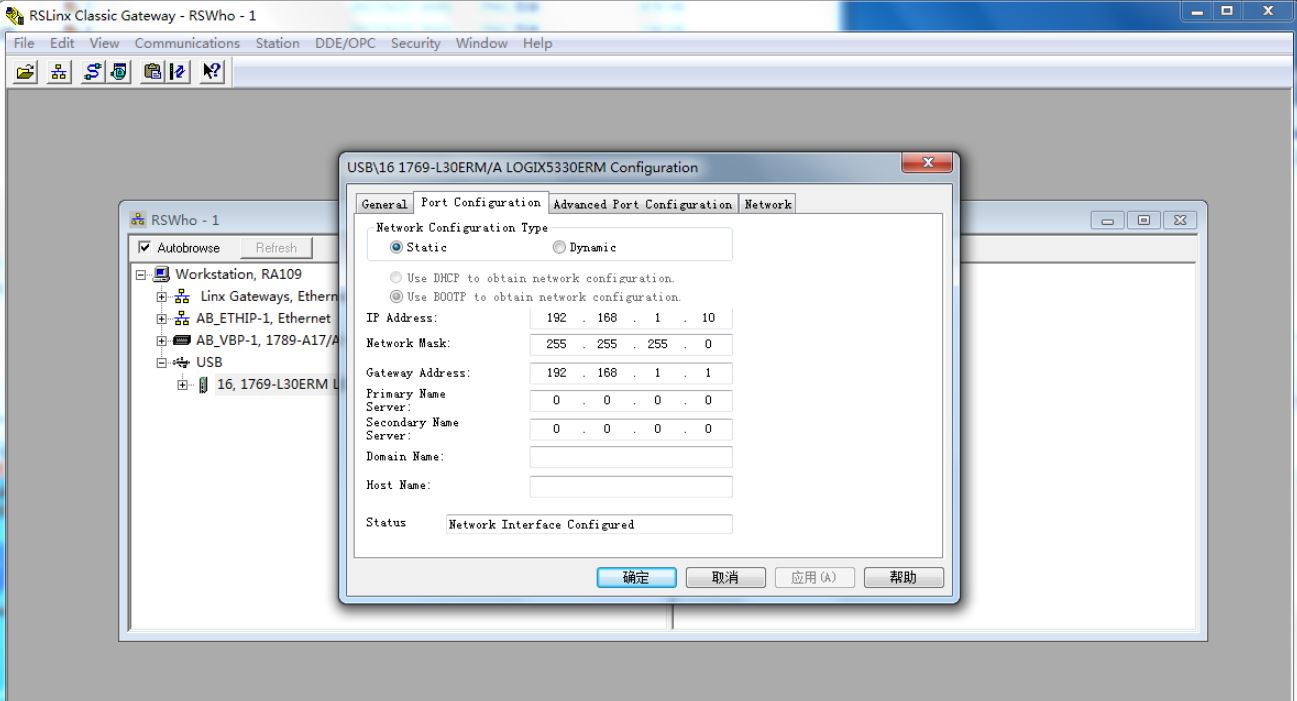
2.若PLC设备未被扫描出,则通过将设备ip设置为静态来解决,设置时其ip不能与Servo Drives的冲突
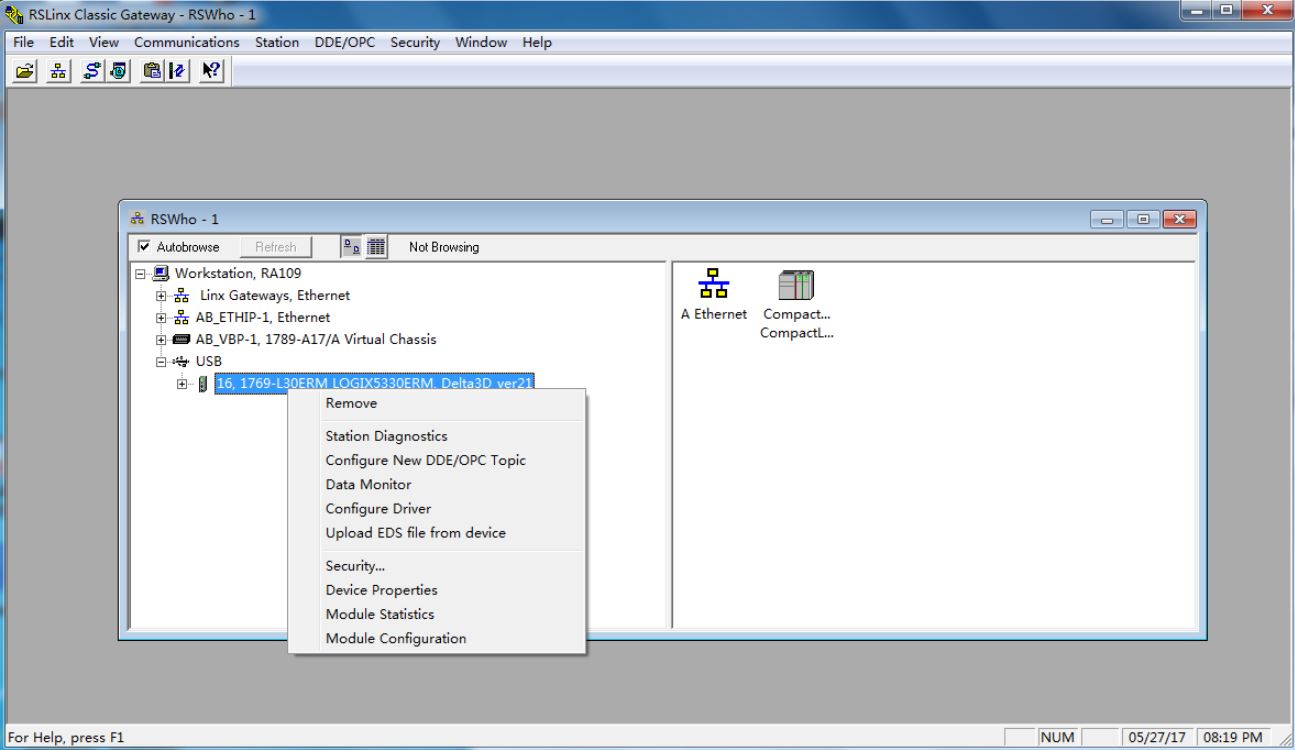
用数据线连接PLC通讯端口——右键——Module Configuration——Port Configuration
3.MAM指令中的position中可以输入正负值,但要想该值有效,就需要先执行MAH指令